ZE3118 Sistema di addestramento per il controllo dinamico, banco da lavoro per la formazione professionale, banco da laboratorio didattico, apparecchiatura per la formazione in ambito elettrico1. Introduzione al prodotto
1.1 Profilo
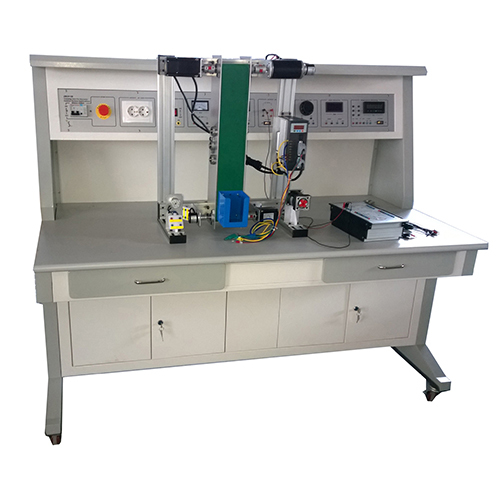
Questo banco didattico include diverse tipologie di servomotori e trasduttori per il controllo industriale. Attraverso le esercitazioni, studenti e docenti potranno acquisire familiarità con le caratteristiche funzionali dei servomotori e padroneggiarne i principi di controllo, sviluppando competenze tecniche e conoscenze specifiche. Il sistema è ideale per istituti tecnici, università, centri di formazione professionale e scuole per tecnici.
1.2 Caratteristiche
a. La base del banco didattico è dotata di ruote pivottanti, che ne garantiscono la massima flessibilità. L'unità integra strumenti di misura e un sistema di alimentazione dedicato, risultando di facile utilizzo e progettata per una lunga durata operativa.
b. Il sistema è equipaggiato con diverse tipologie di macchine elettriche, combinabili tra loro per coprire i vari contenuti formativi.
c. Il banco didattico è dotato di un sistema di protezione e sicurezza.
2 Specifiche tecniche
a. Alimentazione in ingresso: trifase a cinque fili, 380V±10% 50Hz
b. Dimensioni: 1600mm × 800mm × 1300mm
c. Potenza complessiva: <1,5 kVA
d. Peso: circa 250 kg
e. Condizioni operative
Temperatura ambiente: -10℃ ~ +40℃
Umidità relativa: <85% (a 25℃)
3 Composizione del prodotto
3.1 Console di controllo dell'alimentazione
a. Ingresso trifase a cinque fili, dotato di interruttore differenziale, pulsante di arresto e pulsante di emergenza per l'interruzione dell'alimentazione.
b. Include indicatori luminosi di presenza tensione e terminali di uscita in formato standard europeo.
c. Dispone di interruttori di protezione specifici per le macchine elettriche in CA e di un'alimentazione in corrente alternata integrata, dotata di protezione contro i cortocircuiti.
La console è realizzata in lamiera metallica.
3.2 Banco di lavoro
Il piano di lavoro è realizzato in materiale ignifugo; è robusto ed esteticamente curato.
4 Contenuti formativi
4.1 Esercitazioni sui servomotori in CA
a. Test statico su servomotore in CA
b. Principio di funzionamento, caratteristiche e test funzionali del servomotore in CA
c. Controllo dell'avviamento del servomotore in CA
d. Controllo di posizione del servomotore in CA
e. Spostamento angolare del servomotore in CA
f. Spostamento lineare del servomotore in CA
g. Controllo di posizionamento con decelerazione del servomotore in CA
4.2 Esperimento sul servomotore in CC
a. Test statico del servomotore in CC
b. Principio di funzionamento, caratteristiche e test funzionali del servomotore in CC
c. Controllo dell'avviamento del servomotore in CC
d. Controllo di posizione del servomotore in CC
e. Spostamento angolare del servomotore in CC
f. Spostamento lineare del servomotore in CC
h. Controllo di posizionamento con decelerazione del servomotore in CC
4.3 Esperimento sul motore passo-passo
a. Test statico del motore passo-passo
b. Principio di funzionamento, caratteristiche e test funzionali del motore passo-passo
c. Controllo a ciclo aperto del motore passo-passo
d. Controllo a ciclo chiuso del motore passo-passo
e. Spostamento angolare del motore passo-passo
f. Spostamento lineare del motore passo-passo
g. Controllo di posizionamento con decelerazione del motore passo-passo
4.4 Esperimento con carico applicato al motore
(1) Esperimento sulle caratteristiche del motore passo-passo sotto carico
(2) Esperimento sulle caratteristiche del servomotore in CA sotto carico
(3) Esperimento sulle caratteristiche del servomotore in CC sotto carico